


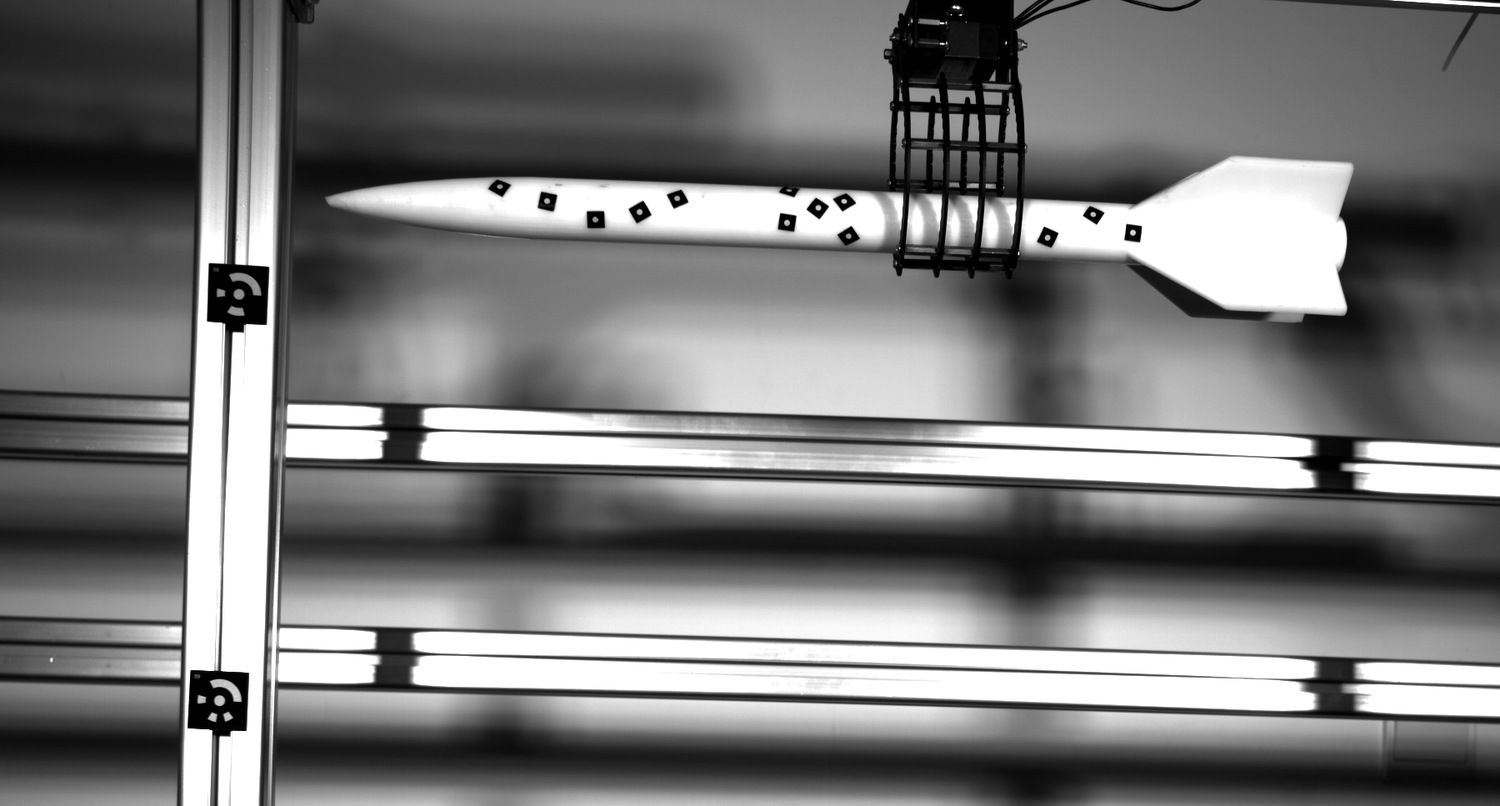

两台高速相机同步采集 · 2560 × 2016 px · 644 帧(帧号 0–643) · 25 mm 镜头 / 9 μm 像元
素材:Camera1 / Camera2 同步序列,采集端编号 0–643;标定:左右相机各 8 幅,内外参同时标定
一、测量场景
测量在室内进行。铝型材构成门形框架,弹体由电动夹爪吊装于横梁下方,距地面约 1 m。两台高速相机固定于三脚架上,分列弹道两侧,镜头对准弹体下落区间(图 1)。自相机架设完成至试验结束,其位置未再变动。该测量方法以两台相机的相对位姿恒定为前提,相机一旦移位,标定结果即失效,需重新标定后方可继续采集。
照明采用两台大功率 LED,分置弹道两侧并斜向入射。其作用主要在于拉开弹体漆面与编码点之间的灰度差,而非单纯提高画面亮度。标志点点由黑色外框与白色靶心构成,白色靶心与白色漆面灰度接近,需借侧向照明强化黑框边缘,标志点的识别方可稳定。若仅使用单侧顶部照明,标志点边缘模糊、ID 无法识别,后续检测与重建均无法进行。
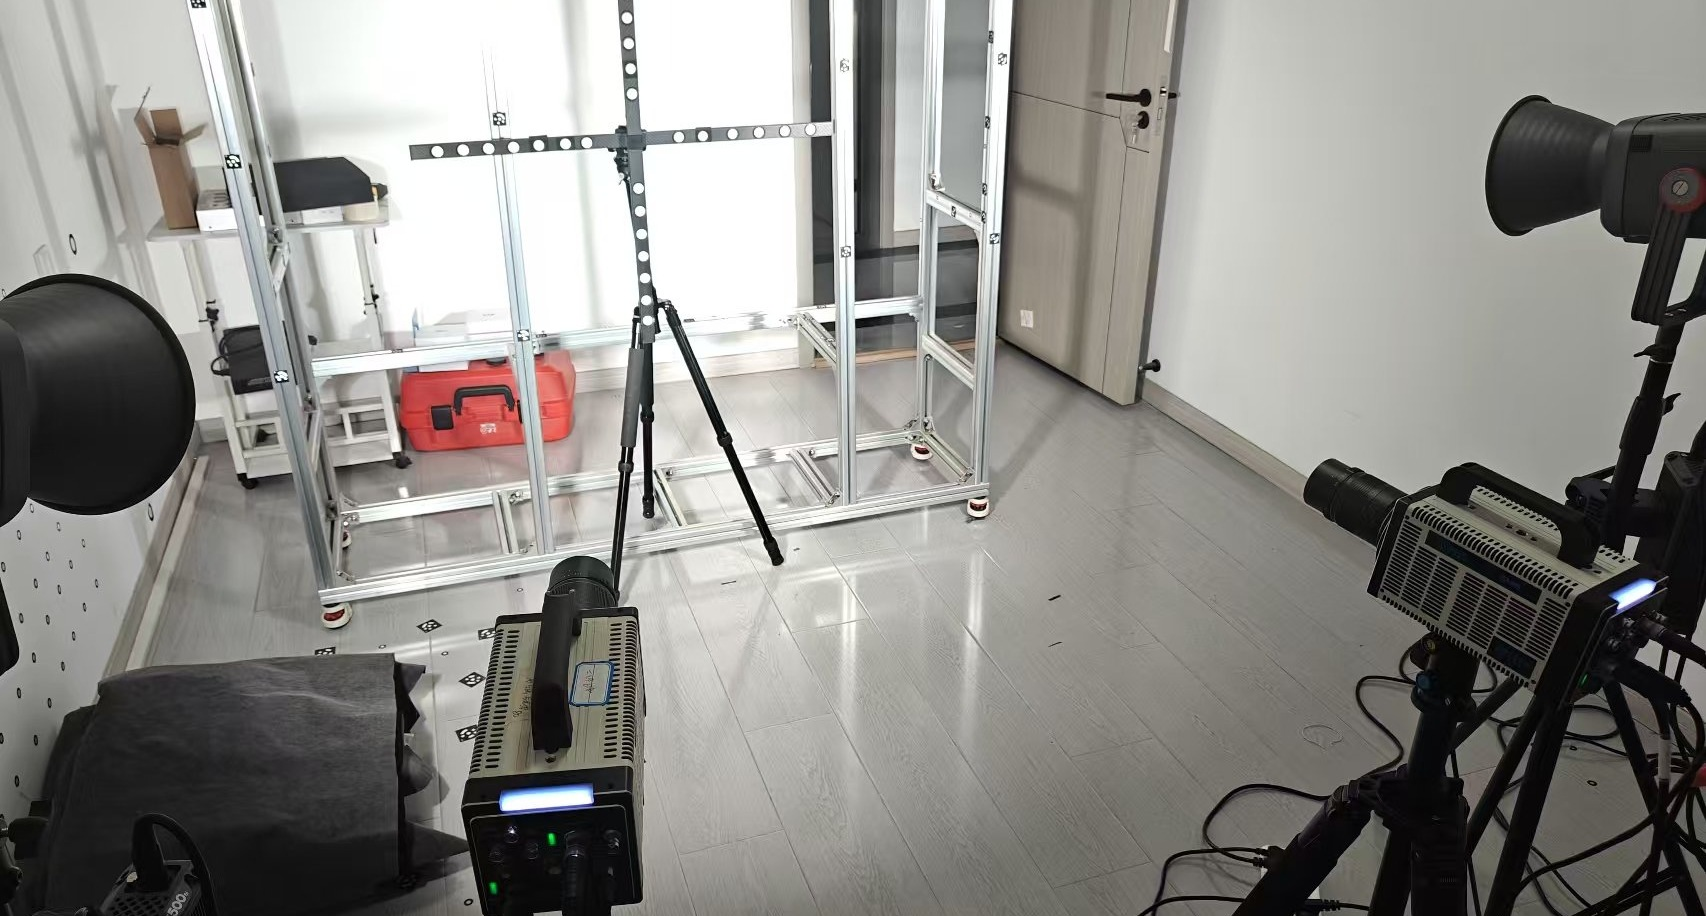
图 1 现场布置
框架立柱布置了编码点,作为相机状态的复核依据——采集结束后再拍摄一幅,若点位未发生变化,说明相机与框架的相对关系在整个试验期间保持稳定;若点位偏移,则需回溯确认受影响的数据段。
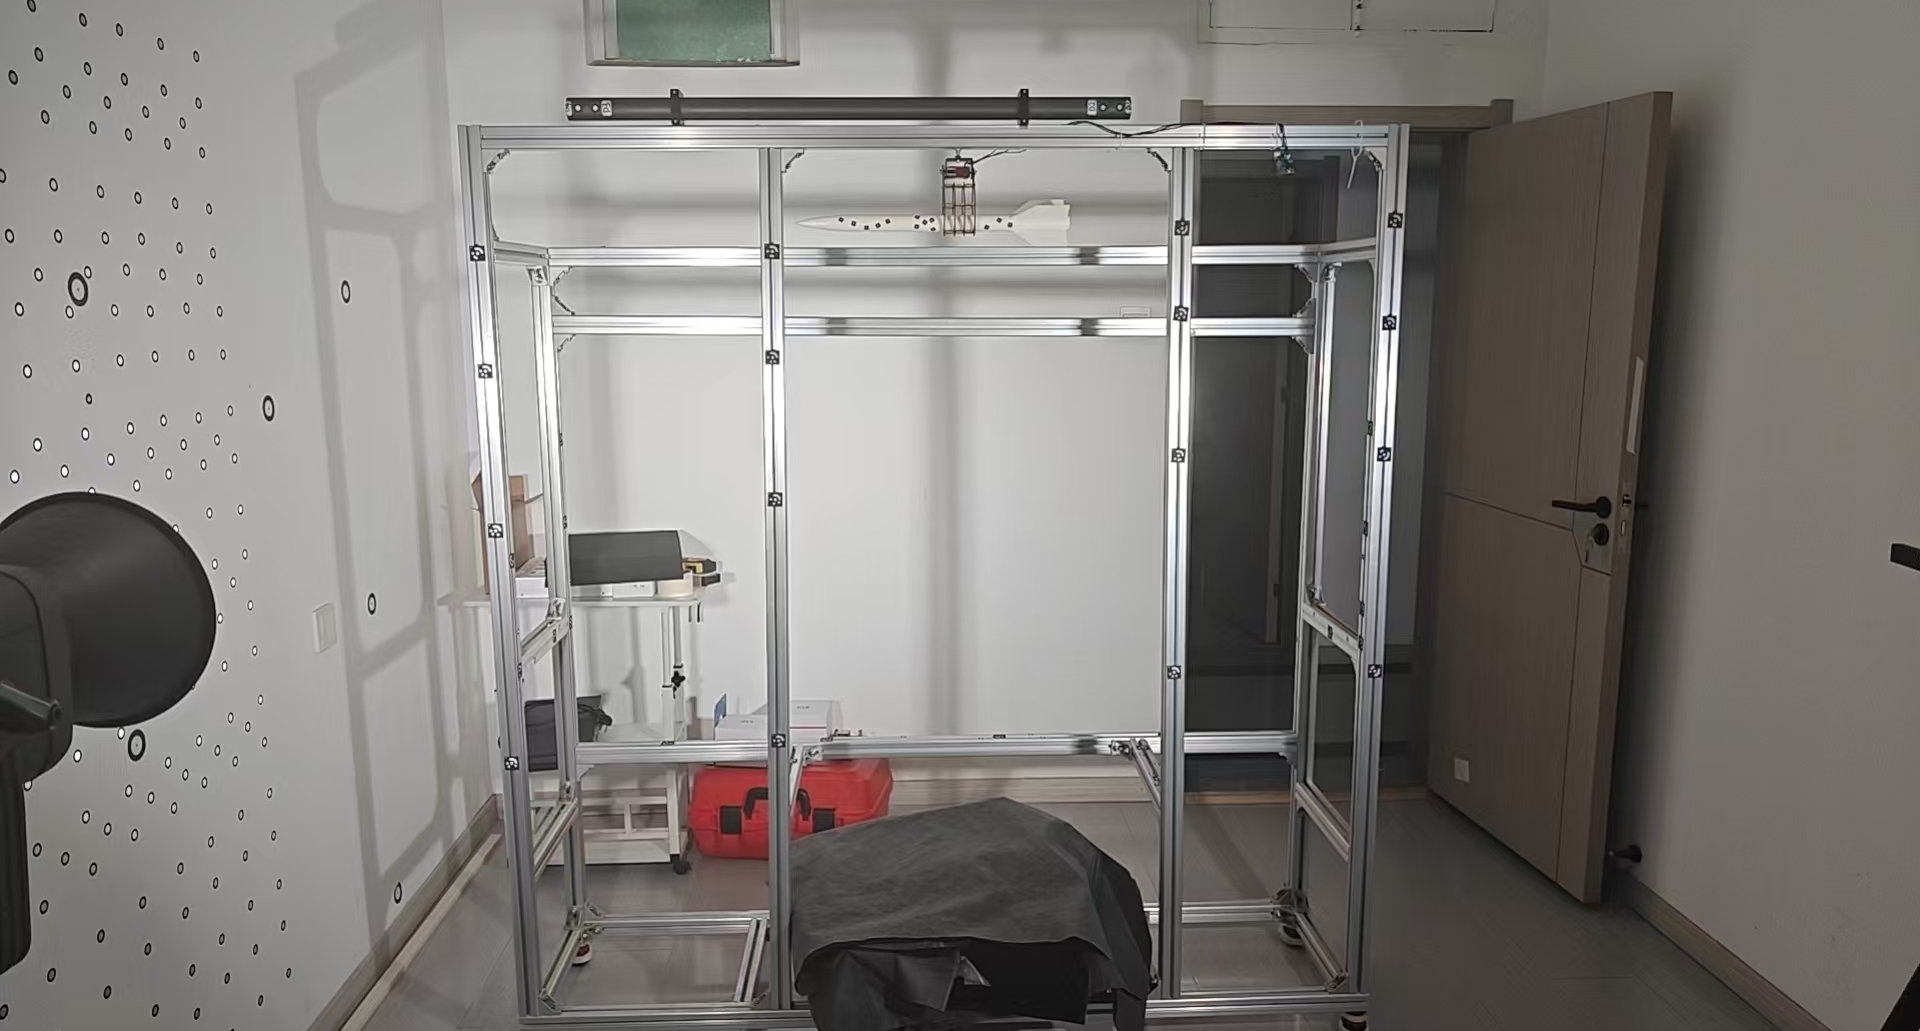
图 2 正面视角下的框架、夹爪与吊装弹体
表 1 现场构成
部件 | 现场情况 | 作用 |
弹体 | 白色哑光模型,带四片尾翼,弹身布置一列方形编码点 | 被测对象 |
夹爪 | 电动夹爪,固定于横梁 | 释放位置与初始姿态 |
相机 | 两台,三脚架固定,分列弹道两侧,同步触发 | 双目交会采集 |
光源 | 两侧大功率 LED,定向照明 | 提高编码点与漆面的灰度差 |
标志点 | 立柱大尺寸编码点、弹体上小尺寸非编码点 | 坐标系控制、相机状态复核 |
图 3 弹身方形编码点(帧 0 原分辨率局部)。黑框白心,沿弹身排列,双目同名点依编码 ID 配对,无需人工选取。
二、采集与标定
两台相机由同一触发信号启动,逐帧对应。本组序列共 644 帧,每台相机一个目录,文件名连续。采集端编号为 0至 643。
标定采用十字靶标,由三脚架固定并正对相机。靶标的姿态变换由移动支架完成。标定时两台相机同时采集:靶标每变换一次位置,两台各存一幅,左右各 8 幅。内参由各相机自身的 8 幅解算,外参由同一时刻两幅图像中共有的靶标点解算。
软件在标定页给出各相机的误差,小于0.1方可进入测量。该数值为判定门槛,并非评价性指标。误差超出阈值时,重建的三维点整体偏移,姿态角亦随之产生系统偏差,且该偏差无法从曲线上直接识别:曲线形态依然平滑,结果却已偏离。因此标定阶段宜适当增加图像数量,不宜在误差未达标时直接进入测量。
靶标不应布置于视场四角。边角处畸变最大,靶标位于该区域时识别点向画面中心收缩,误差随之上升。界面提示中已注明此点,但在现场作业节奏紧张时,仍易将靶标置于视场边缘,需在采集前予以确认。靶标上的圆点由软件自动识别并编号;识别不全时可调整标志点半径与椭圆质量重新计算或补拍。
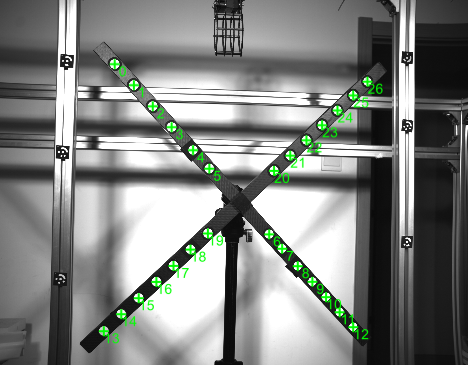
图 4 标定用十字靶标,由三脚架固定并正对相机
表 2 标定设置
标定设置项 | 本次取值 | 说明 |
标定模式 | 双目 | 可选单目 / 双目 |
参数类型 | 内外参 | 内外参联合标定,共 16 幅图像 |
相机选择 | 左、右 | 与两个采集目录一一对应 |
标志点 | 15位环形编码点与非编码点 | 靶标圆点与非编码点分别处理 |
标志点半径 | 最小 5 / 最大 100 px | 界面“标志点设置”项 |
椭圆质量 | 0.15 | 低于该值的点予以剔除 |
判定 | 误差 < 0.1 | 超出需重新标定,不进入测量 |
三、序列与运动过程
自帧 0 起观察序列:弹体仍由夹爪吊装,轴线接近水平,弹身编码点均可识别。至帧 210,夹爪已释放,弹体下降一段并出现俯仰;帧 420 落至画面中部,俯仰角进一步增大;帧 643 降至画面中下部,姿态角变化明显。全过程弹体在画面中的成像尺寸变化较小,表明运动基本平行于像面,两台相机的视角内均可见同一组编码点。
需在采集前确认一项:序列末段弹体已接近画幅下沿,若相机高度降低或视场收紧,弹体将移出画幅。移出后该段无图像数据,曲线在此处中断,属采集缺失而非解算失败。
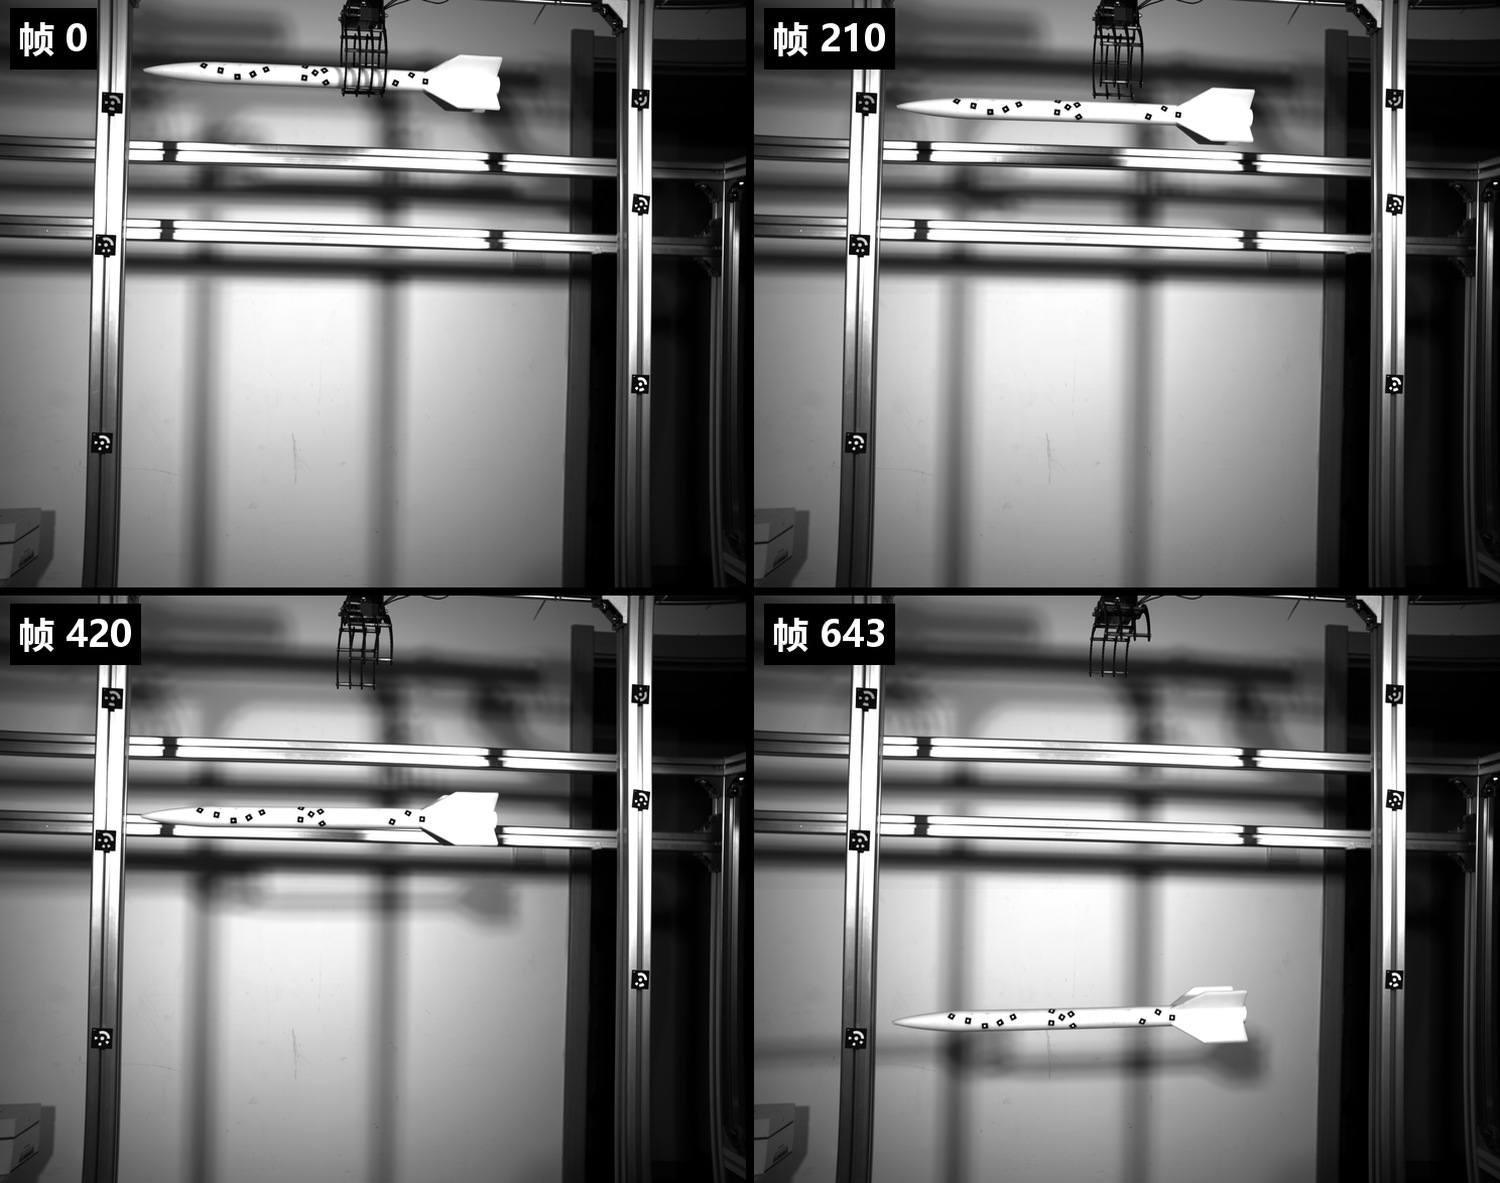
图 5 同一机位四个时刻(整幅画面):帧 0 吊装、帧 210 脱开、帧 420 下落中段、帧 643 落至画面中下部。
表 3 序列构成
项目 | 数值 | 说明 |
序列长度 | 644 帧(0–643) | 两台同步,逐帧对应 |
单帧尺寸 | 2560 × 2016 px | 8 位灰度 bmp,无损 |
标定图像 | 左 8 幅 + 右 8 幅 | 内外参联合标定 |
弹体姿态与运动方向 | 近似水平 | 帧0与帧643位移,姿态对比 |
四、现场关注的问题与软件处理
现场关注的是若干具体量值:脱开时刻、姿态角与角速度、位移、结果的可信度,以及与外部信号的时间对应关系。以下按这些问题逐项说明软件的处理方式、界面显示位置与可导出的数据。
4.1 脱开时刻对应的帧号
软件逐帧处理序列:以首帧识别出的编码点作为跟踪种子,其后每一帧在上一帧的位置邻域内重新检测并赋予 ID。帧号本身即时间轴,不依赖外部时钟对齐。因此“第几帧脱开”的判定,即在位移曲线上确定开始上升的帧。界面底部常驻显示当前帧与总帧数,三维窗口随当前帧刷新,切换帧号即可查看对应位姿。导出数据首列为帧号,事件帧确定后,其他信号按该帧号对齐。
4.2 姿态角与角速度
姿态角的解算过程为:以三维点云与导入的关键点匹配,解算模型相对基准的旋转矩阵,再按测量设置中选定的顺序分解为三个角。可选顺序共 12 种,须在测量前确定。
4.3 位移
位移为三维点相对基准的投影,合位移为三个分量平方和的平方根。基准以首帧为零位,用于描述全过程位移量,即下落总行程;先实施坐标变换,将测量坐标系对齐至工装或试验台坐标系,用于给出相对台面的偏移量。坐标变换提供三种方式:3-2-1 需 6 个点,坐标转换至少需 4 组点对,三点法需 3 个点,按现场可用条件选择。
4.4 分离瞬间
加速度由速度差分、速度由位移差分得到。外部力信号经载荷通道接入,与帧号对应同一横轴,冲击时刻的加速度峰与载荷峰是否落在同一帧,同屏对比即可判断。
4.5 结果的可信度
可从三处核查:标定误差、重投影残差与每帧有效点数。标定误差在标定页给出,超过0.1需重新标定;重投影误差反映各点的定位质量;有效点数按帧统计,少于4个点时该帧无法解算位姿,软件不输出结果,曲线表现为断口,而非数值偏小。
4.6 与外部信号的时间对齐
下落类试验通常同步记录高速摄影、力传感器或触发信号。时间对齐依赖两点:两台相机采用同一触发、帧号统一;外部信号经载荷通道接入同一帧号轴。另提供虚拟点功能:当关注位置不在被测件上时(如工装上的某点、弹体上的某点),可输入点 ID 与坐标,或在模型上直接拾取,虚拟点与实测点共同参与序列解算,位移曲线在同一图中输出。数据可按帧号合并导出,亦可在局域网内实时推送至上位机。
4.7 最终交付内容
按帧区间导出 txt 或 csv,内容包括帧号、点 ID、三维坐标、三轴位移与合位移、速度、加速度、三轴姿态角、角速度与角加速度。报告用图可由界面截图获得,三维窗口与曲线同屏的画面信息量最大。
五、结果显示与数据导出
测量页面将图像、三维窗口与曲线集中于同一界面:左侧为相机图像与测点表,中间为三维窗口,显示测点、位姿矢量与坐标轴,右侧为按页签切换的曲线区。核对过程无需在窗口间切换,翻帧、查看位姿与读取曲线在同一视图内完成。
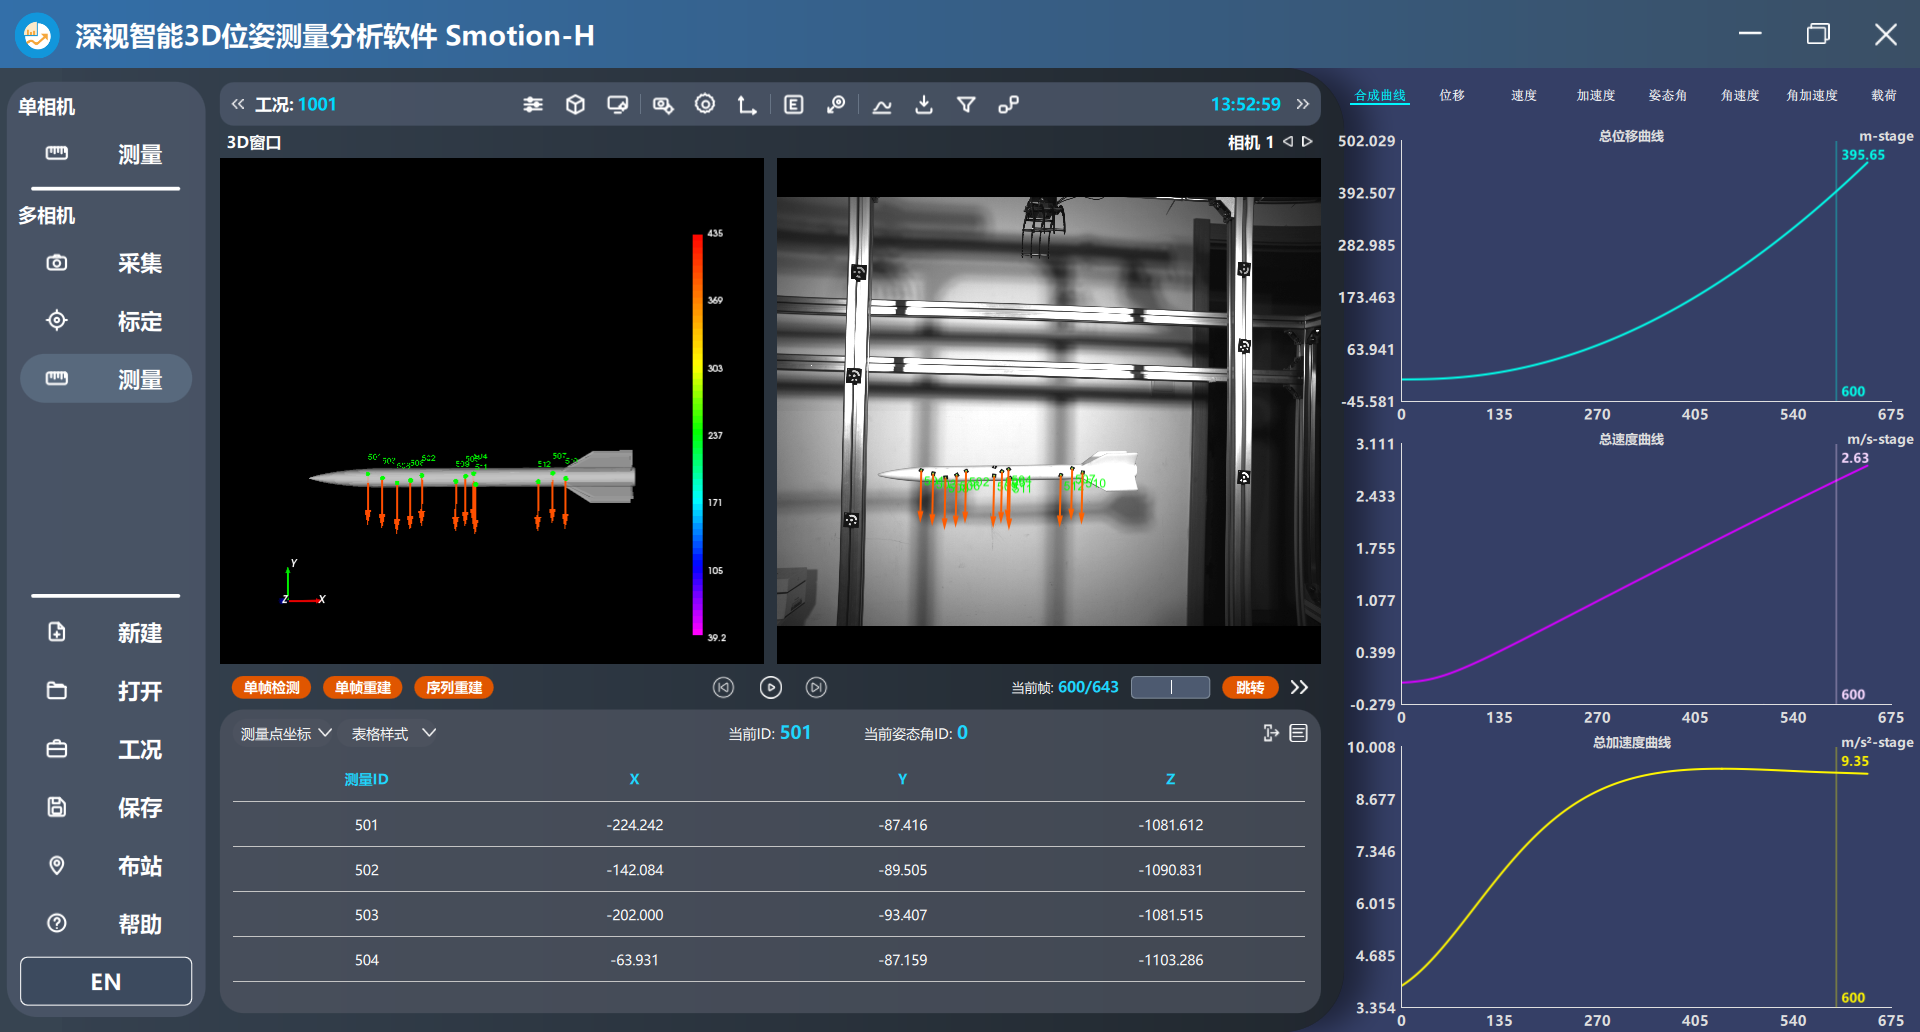
图 6 软件序列重建界面(本组数据)
表 4 软件提供的曲线
曲线页签 | 显示量 | 说明 |
合成曲线 | 合位移 / 合速度 / 合加速度 | 三分量矢量合成,用于描述总量 |
位移 | X / Y / Z 三轴位移 | mm,相对基准 |
速度 | X / Y / Z 三轴速度 | mm/s,由位移差分 |
加速度 | X / Y / Z 三轴加速度 | mm/s²,由速度差分 |
姿态角 | 三轴姿态角 | °,按选定的姿态角顺序 |
角速度 | 三轴角速度 + 总角速度 | °/s |
角加速度 | 三轴角加速度 + 总角加速度 | °/s² |
载荷 | 外部载荷通道 | 按工况配置接入 |
表 5 导出清单
导出内容 | 形式 | 现场用途 |
逐帧三轴位移与合位移 | txt / csv,首列为帧号 | 行程、落点、时间轴对齐 |
逐帧三轴姿态角 | txt / csv | 姿态变化与关键事件 |
三轴速度、加速度 | txt / csv | 冲击与分离判读 |
三轴角速度、角加速度与总角速度 | txt / csv | 转动快慢与突变 |
每帧有效点数、重投影残差 | 随结果输出 | 判断数据可用性 |
各相机标定误差 | 标定页与结果文件 | 交付必需,超 0.1 作废 |
三维位姿与曲线截图 | 界面截图 | 报告与汇报 |
六、结论
本组数据共 644 帧,两台相机同步采集。弹体自吊装状态下落至画幅下沿,姿态接近水平。标定、检测匹配、三维重建与曲线输出均在软件内完成,无需导出后另行计算。
对现场而言,该测量的作用是将定性描述转化为可写入报告的量化结果:脱开帧号、转角、位移及其误差。前三项由曲线给出,误差由标定误差、与有效点数给出。两者齐备,数据方可交付。









 对比
 清空对比栏

